一、树形 DP 的拓扑依赖与物理本质
在基础的线性动态规划中,状态转移通常依托于一维序列或二维网格的单向推进。而在树形结构中,状态转移的顺序被树的拓扑层次严格限制。
核心逻辑:后序遍历与状态汇聚
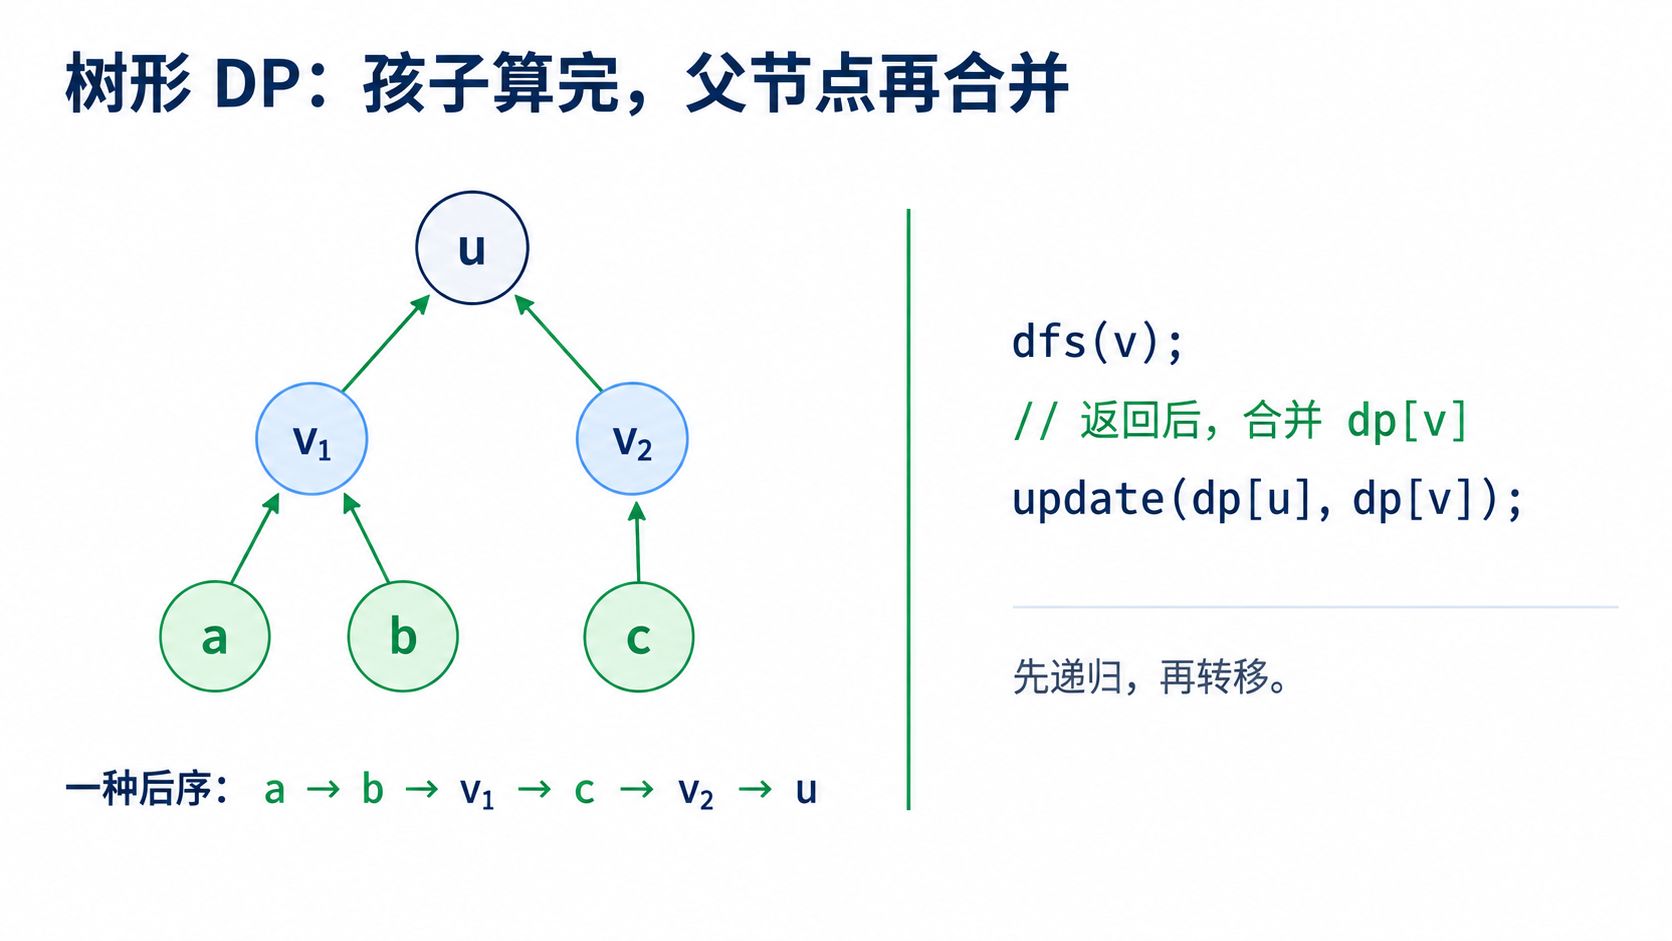
树形结构天然具备递归分治的性质。在自底向上的子树合并中,节点
关键是“孩子先算”,不是非用递归不可。也可以像《树上路径处理》中的 BFS 序那样,先记录父亲与遍历顺序,再倒序汇总;这也是处理深链、避开递归栈限制的一条路。
二、基础状态机:0/1 选取与子树裁剪
1. 独立集模型与 0/1 状态转移 (洛谷 P1352 没有上司的舞会)
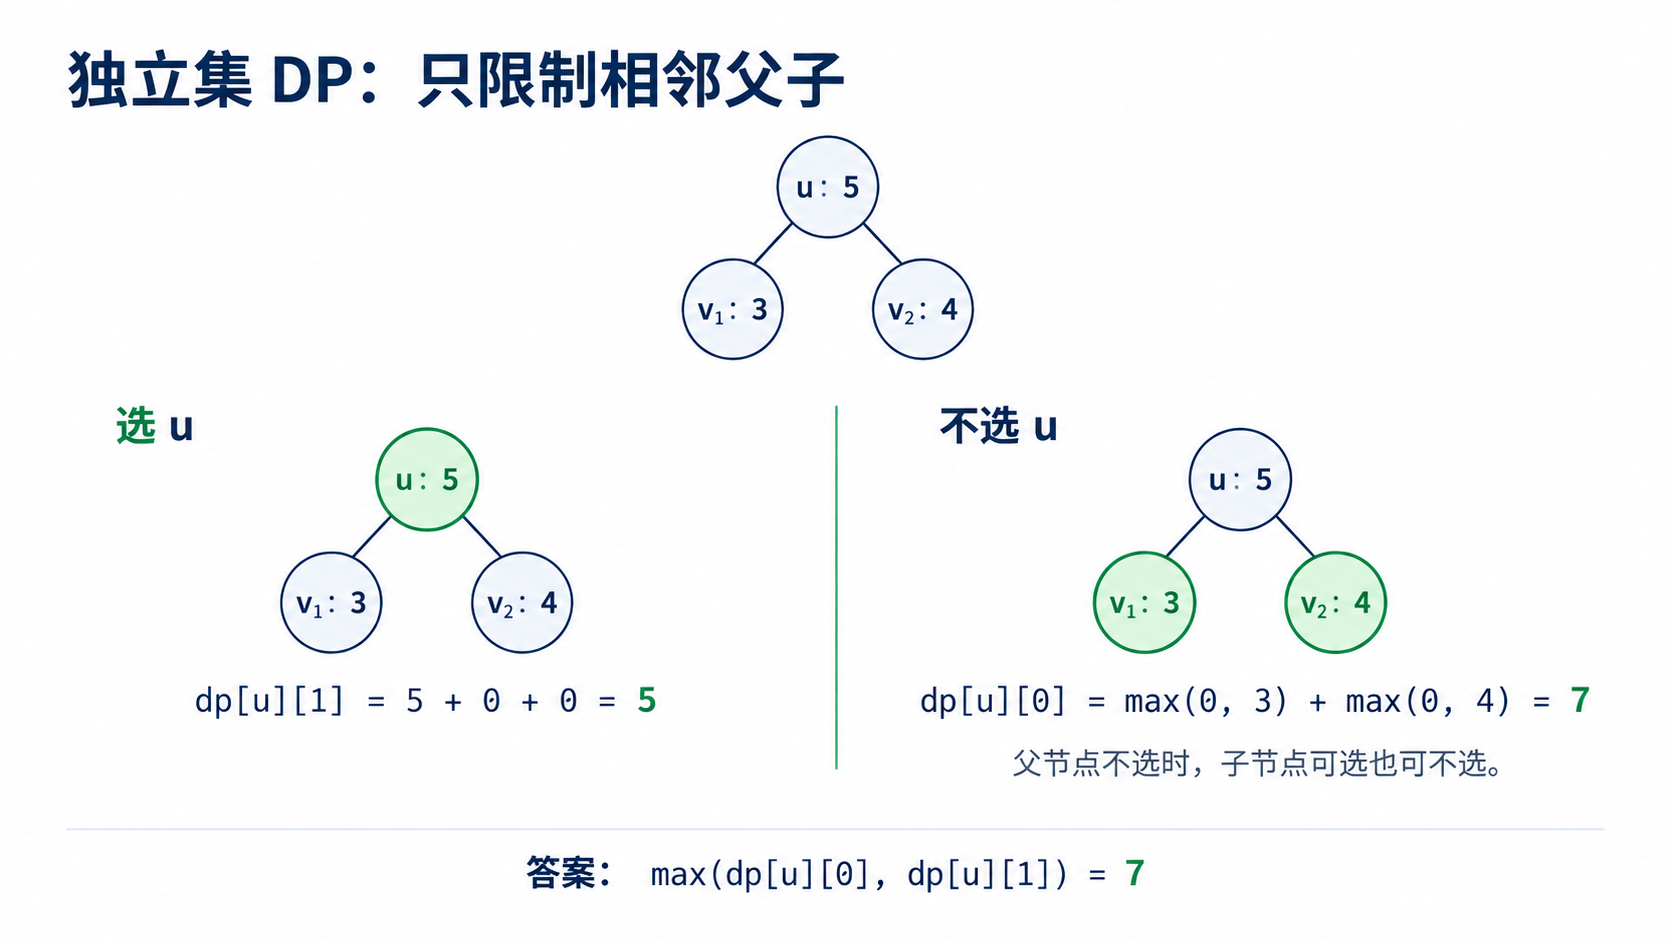
场景:给定一棵树,节点存在权值。求一个不存在直接父子关系的节点集合,使其权值和最大。
物理意义与推导:
引入第二维表示节点当前的选取状态。
:表示在以 为根的子树中,不选取节点 时的最大权值。 :表示在以 为根的子树中,强制选取节点 时的最大权值。
状态转移严格依据父子约束:
若选取父节点
若不选取父节点
#include<bits/stdc++.h>
#define int long long
using namespace std;
const int N=6005;

vector<int> node[N];
int r[N],in[N],dp[N][2];

void dfs(int u){
	dp[u][0]=0;
	dp[u][1]=r[u];
	for(int i=0;i<node[u].size();i++){
		int v=node[u][i];
		dfs(v); // 先算完整棵子树,再把两种状态汇报给 u
		dp[u][0]+=max(dp[v][0],dp[v][1]);
		dp[u][1]+=dp[v][0]; // u 已选,直接孩子 v 不能选
	}
}

void solve(){
	int n;
	cin>>n;
	for(int i=1;i<=n;i++) cin>>r[i];
	for(int i=1;i<n;i++){
		int l,k;
		cin>>l>>k;
		node[k].push_back(l);
		in[l]++;
	}
	int root=1;
	while(in[root]) root++;
	dfs(root);
	cout<<max(dp[root][0],dp[root][1])<<'\n';
}

signed main(){
	ios::sync_with_stdio(0),cin.tie(0);
	solve();
	return 0;
}
2. 连通性裁剪 (洛谷 P1122 最大子树和)
场景:树节点权值包含负数,求权值和最大的连通子树。
物理意义与推导:
定义
这里的“顶点”指选中部分里最靠上的节点。答案不一定经过整棵树的根,因此最后取所有 dp[u] 的最大值。
由于要求结构连通,父节点在合并子节点状态时,必须进行负权裁剪。若子节点
#include<bits/stdc++.h>
#define int long long
using namespace std;
const int N=16005;

vector<int> node[N];
int a[N],dp[N];
int ans=-1e18;

void dfs(int u,int fa){
	dp[u]=a[u];
	for(int i=0;i<node[u].size();i++){
		int v=node[u][i];
		if(v==fa) continue;
		dfs(v,u);
		if(dp[v]>0) dp[u]+=dp[v]; // 负贡献整枝舍弃,仍保持连通
	}
	ans=max(ans,dp[u]); // 最优连通块不一定经过整棵树的根
}

void solve(){
	int n;
	cin>>n;
	for(int i=1;i<=n;i++) cin>>a[i];
	for(int i=1;i<n;i++){
		int u,v;
		cin>>u>>v;
		node[u].push_back(v);
		node[v].push_back(u);
	}
	dfs(1,0);
	cout<<ans<<'\n';
}

signed main(){
	ios::sync_with_stdio(0),cin.tie(0);
	solve();
	return 0;
}
三、资源分配映射:树形背包模型
场景:在树上分配有限的资源(如保留限定数量的边或节点),且子节点的选取强依赖于父节点,求最优分配方案。(洛谷 P2015 二叉苹果树)
物理意义与推导:
树形背包是分组背包在树状拓扑上的直接映射。
全局资源总量
定义
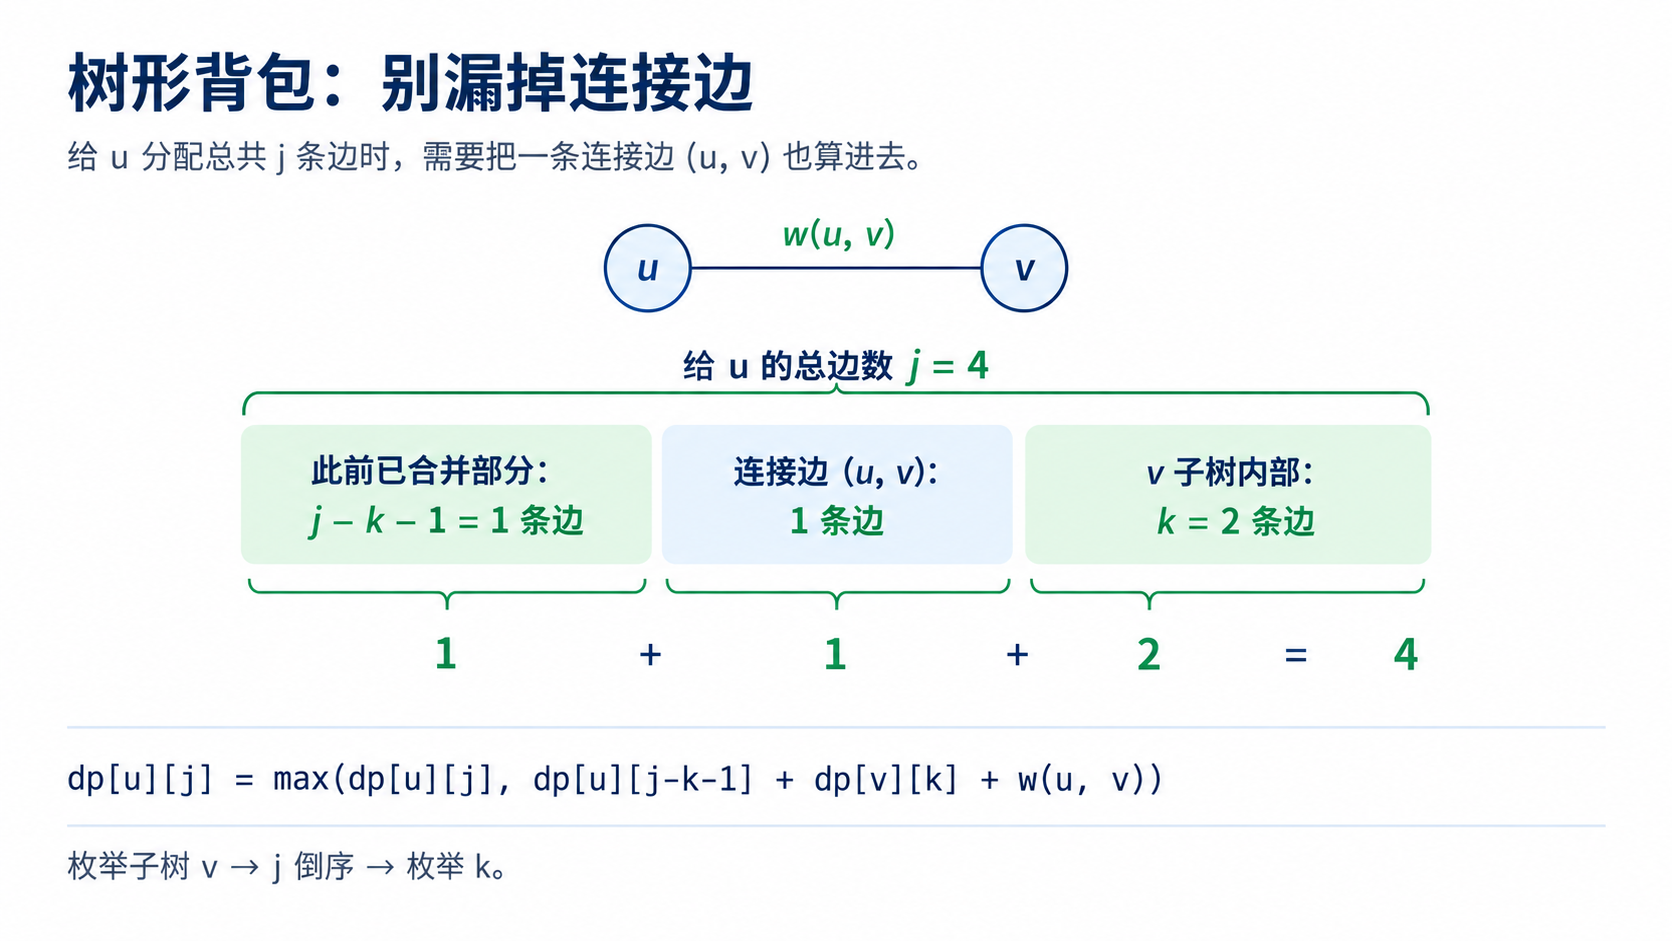
在二叉苹果树中,一个资源单位就是一条保留的边。给子树内部留 u-v 的一条,所以另一部分剩下 j-k-1。
循环结构必须严格遵守分组背包的降维限制,以保证资源分配的互斥性:
- 枚举子树
(遍历物品组)。 - 倒序枚举父节点
当前拥有的容量 。 - 枚举划拨给子树
的容量 。
#include<bits/stdc++.h>
#define int long long
using namespace std;
const int N=105;

struct Edge{int v,w;};
vector<Edge> node[N];
int dp[N][N];
int n,q;

void dfs(int u,int fa){
	for(int i=0;i<node[u].size();i++){
		int v=node[u][i].v;
		int w=node[u][i].w;
		if(v==fa) continue;
		dfs(v,u);
		for(int j=q;j>=1;j--){ // 倒序容量,防止同一棵子树被合并多次
			for(int k=0;k<j;k++){
				dp[u][j]=max(dp[u][j],dp[u][j-k-1]+dp[v][k]+w); // -1 留给连接边 u-v
			}
		}
	}
}

void solve(){
	cin>>n>>q;
	for(int i=1;i<n;i++){
		int u,v,w;
		cin>>u>>v>>w;
		node[u].push_back({v,w});
		node[v].push_back({u,w});
	}
	dfs(1,0);
	cout<<dp[1][q]<<'\n';
}

signed main(){
	ios::sync_with_stdio(0),cin.tie(0);
	solve();
	return 0;
}
子树大小限容、选点与选边的换算、负权初始化,详见《树上背包》第五节。
四、视角的降维打击:换根 DP (二次扫描法)
当题目要求“以树上任意节点为根时”的全局最优解,单次 DFS
1. 核心模型:带权距离汇聚 (洛谷 P2986 Great Cow Gathering)
场景:树上每个节点存在点权(牛的数量),边存在边权(距离)。求选取一个最优节点,使所有点权汇聚至此的带权距离和最小。
物理意义与推导:
采用二次扫描(Two-pass DFS)策略。
第一阶段(自底向上):选取任意节点(通常为 1 号)为根,统计出每个子树的点权和
这里要累加整棵树的每条父子边,不是只看根的直接儿子。每条边被它下方的牛各走一次,所以贡献就是子树牛数乘边长,代码中在每个节点回溯时累加即可。
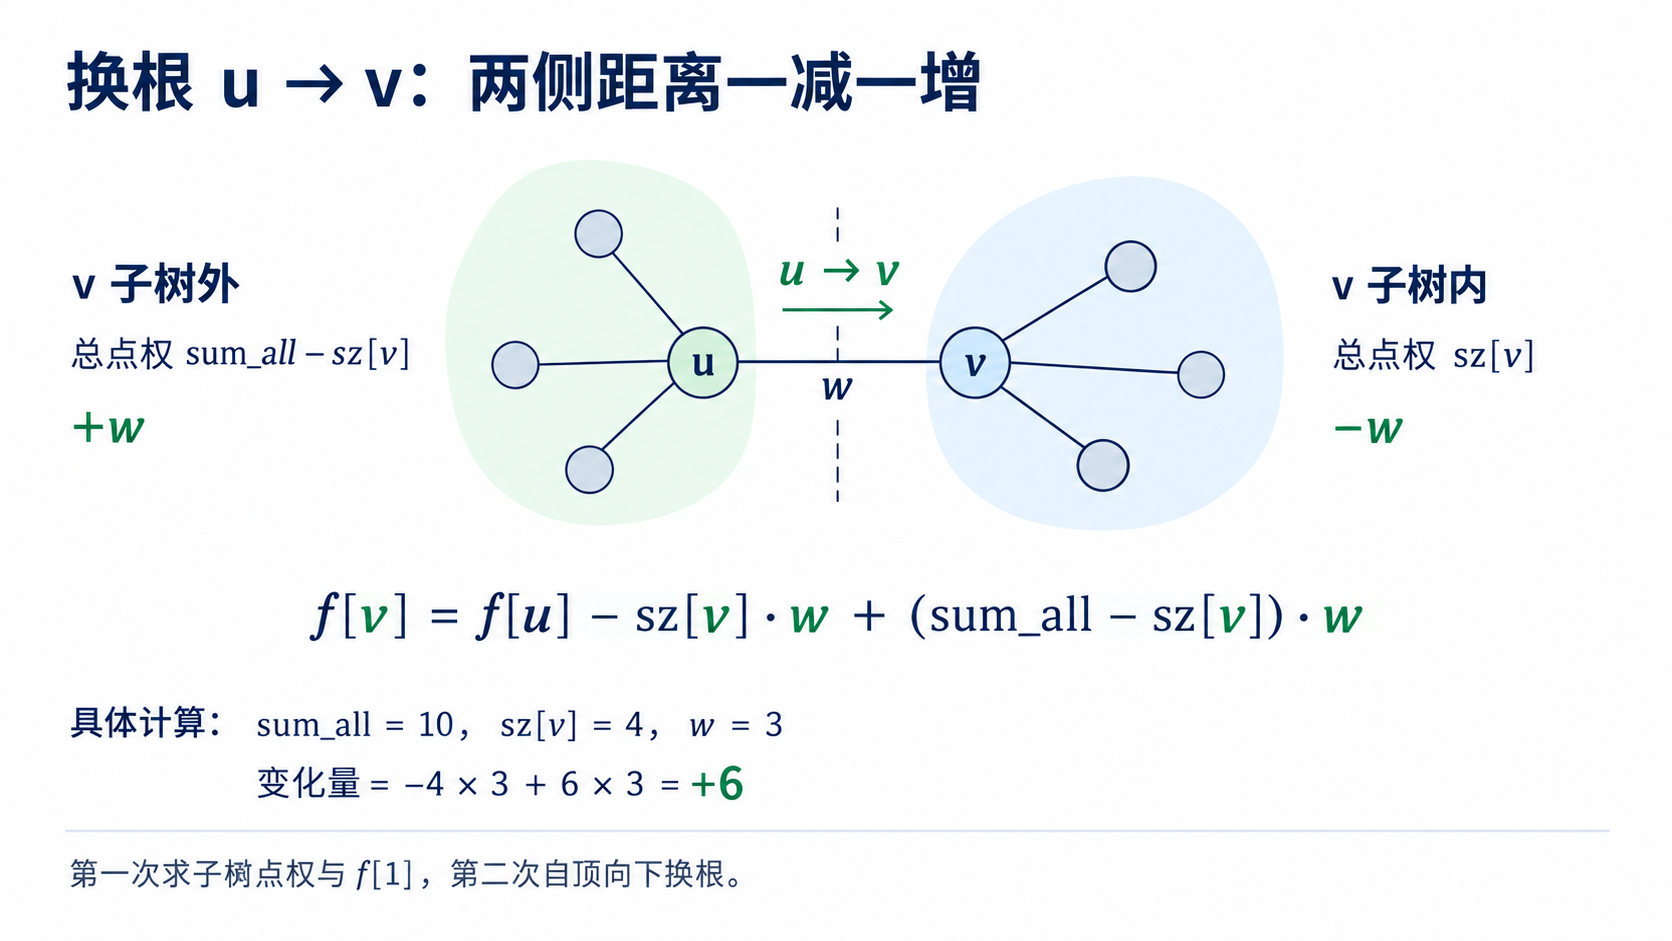
第二阶段(自顶向下):进行状态的推演切换。假设聚会点由节点
考察全局点权的相对位移:
- 位于
子树内部的点权(共 ),距离聚会点缩短了 的路程,产生负贡献 。 - 位于
子树外部的点权(共 ),距离聚会点增加了 的路程,产生正贡献 。
换根状态转移方程:
#include<bits/stdc++.h>
#define int long long
using namespace std;
const int N=100005;

struct Edge{int v,w;};
vector<Edge> node[N];
int c[N],sz[N];
int f[N];
int sum_all,ans=1e18;

void dfs1(int u,int fa){
	sz[u]=c[u];
	for(int i=0;i<node[u].size();i++){
		int v=node[u][i].v;
		int w=node[u][i].w;
		if(v==fa) continue;
		dfs1(v,u);
		sz[u]+=sz[v];
		f[1]+=sz[v]*w; // 子树 v 中的牛到根 1 都要经过这条边
	}
}

void dfs2(int u,int fa){
	ans=min(ans,f[u]);
	for(int i=0;i<node[u].size();i++){
		int v=node[u][i].v;
		int w=node[u][i].w;
		if(v==fa) continue;
		f[v]=f[u]-sz[v]*w+(sum_all-sz[v])*w; // 子树内走近,子树外走远
		dfs2(v,u);
	}
}

void solve(){
	int n;
	cin>>n;
	for(int i=1;i<=n;i++){
		cin>>c[i];
		sum_all+=c[i];
	}
	for(int i=1;i<n;i++){
		int u,v,w;
		cin>>u>>v>>w;
		node[u].push_back({v,w});
		node[v].push_back({u,w});
	}
	dfs1(1,0);
	dfs2(1,0);
	cout<<ans<<'\n';
}

signed main(){
	ios::sync_with_stdio(0),cin.tie(0);
	solve();
	return 0;
}
五、树上最小点覆盖与最大独立集的镜像对照(选学)
(先修要求:完全理解上文的 0/1 独立集模型)
场景:如果题目改成“选取最少的节点,使得树上的每一条边都至少有一个端点被选中”(最小点覆盖),状态该怎么转移?
这与最大独立集是经典的镜像问题。核心差异在于父子约束的严格程度。
在最大独立集中,要求“不能有相邻节点同时选中”,所以如果父节点
而在最小点覆盖中,要求“每一条边必须被覆盖”。考虑边
物理推导与状态转移:
设
不选, 必选: 选中, 随意:
手算小例子:一条链
- 独立集(求最大):选 A、C(共 2 个),B 被空出。
- 点覆盖(求最小):选 B(共 1 个),边 A-B 和 B-C 都被覆盖。
改代码时别只改一个
max:初值应为dp[u][0]=0, dp[u][1]=1;每个孩子算完后,执行dp[u][0]+=dp[v][1]和dp[u][1]+=min(dp[v][0],dp[v][1]);最终答案取min(dp[root][0],dp[root][1])。这里的 1 是“选中一个点”的代价,不再是舞会的幽默值。若题目给的是无根树,要双向建边,用dfs(u,fa)并跳过父亲,不能直接照搬舞会的单向上下级读入。
六、换根 DP 进阶:不可逆状态的前后缀合并排除法(选学)
在第四节的《Great Cow Gathering》中,我们在换根时做了一个减法:f[u] - sz[v]*w。
这是因为“距离和”的合并操作是加法,加法是有逆运算的(减法)。我们把总和减去
痛点:如果题目求的是“每个节点到树上最远节点的距离”呢?
求最远距离,合并操作是 max。而 max 是没有逆运算的!你无法从
这就导致换根向下推演时,父节点 max,在菊花图(一个节点连着几万个孩子)的情况下,复杂度会当场退化到
1. 核心思想:把子节点“拍扁”做前后缀合并
为了在
- 假设
有 4 个孩子: ,从 经过各孩子向下走的最远距离分别是 (单位边权时即 down[v]+1)。 - 我们建立前缀数组
pref和后缀数组suff。pref[2]存的是suff[4]存的是
- 当我们要向
换根时,要求“除了 以外的最大值”,简直易如反掌:它就是 !完美避开了 ,且查询只需 。
2. 完整实现:求每个节点的最远距离(自拟练习)
题目要求:给定一棵
同一问题也能用直径的两个端点求解,见《树的直径与重心》第八节“利用直径端点求每个点的最远距离”;这里保留前后缀合并法,练习不能直接做减法的换根状态。
算法分解:
down[u]:从向下走到其子树内部的最远距离(第一次 DFS 算出)。 up[u]:从向上走(经过父节点),再拐向其他分支的最远距离(第二次 DFS 换根算出)。 - 最终答案:
。
#include<bits/stdc++.h>
#define int long long
using namespace std;
const int N=100005;

vector<int> node[N];
int down[N], up[N];

// 第一次扫描:求出向下的最远距离 down[u]
void dfs_down(int u, int fa) {
	down[u] = 0;
	for(int i = 0; i < node[u].size(); i++) {
		int v = node[u][i];
		if(v == fa) continue;
		dfs_down(v, u);
		down[u] = max(down[u], down[v] + 1);
	}
}

// 第二次扫描:换根,推导向上的最远距离 up[u]
void dfs_up(int u, int fa) {
	int deg = node[u].size();
	vector<int> pref(deg + 2, 0);
	vector<int> suff(deg + 2, 0);
	vector<int> val(deg + 2, 0);

	// 将孩子节点“拍扁”,先提取出每个方向的 down[v] + 1
	for(int i = 0; i < deg; i++) {
		int v = node[u][i];
		if(v == fa) val[i + 1] = 0; // 父节点方向的信息由 up[u] 单独提供
		else val[i + 1] = down[v] + 1;
	}

	// 构造前缀和后缀最大值
	for(int i = 1; i <= deg; i++) pref[i] = max(pref[i - 1], val[i]);
	for(int i = deg; i >= 1; i--) suff[i] = max(suff[i + 1], val[i]);

	// 正式向子节点传递 up 状态
	for(int i = 0; i < deg; i++) {
		int v = node[u][i];
		if(v == fa) continue;

		// v 的 up 信息来源:
		// 1. 经过 u 继续往上走 (up[u] + 1)
		// 2. 经过 u 拐入 u 的其他孩子分支 (前缀、后缀合并 + 1)
		int max_other_branch = max(pref[i], suff[i + 2]);
		up[v] = max(up[u], max_other_branch) + 1;

		dfs_up(v, u);
	}
}

void solve() {
	int n;
	if(!(cin >> n)) return;
	for(int i = 1; i < n; i++) {
		int u, v;
		cin >> u >> v;
		node[u].push_back(v);
		node[v].push_back(u);
	}

	dfs_down(1, 0);
	up[1] = 0; // 根节点没有向上的边
	dfs_up(1, 0);

	// 输出所有节点的最远距离
	for(int i = 1; i <= n; i++) {
		cout << max(down[i], up[i]) << (i == n ? "" : " ");
	}
	cout << '\n';
}

signed main() {
	ios::sync_with_stdio(0), cin.tie(0);
	solve();
	return 0;
}
/*
样例输入:
5
1 2
1 3
2 4
2 5
样例输出:
2 2 3 3 3
*/