一、为什么需要拓扑序?依赖关系的破局之道
在平时的递推和 DP 中,我们习惯了按照数组下标从小到大顺着推:dp[1] -> dp[2] -> dp[3] ...。这种顺序能成功的前提是:小的编号一定是大的编号的前提。
但在现实世界和复杂的竞赛问题中,事物之间的依赖关系很少会乖乖按照编号排好:
- 想穿鞋子(任务 5),必须先穿袜子(任务 3);
- 想做烤鸭(任务 6),必须先杀鸭(任务 1)、给鸭打气烤制(任务 4);
- 任务 1 必须在任务 4 之前完成,任务 4 和 3 必须在任务 5 之前完成……
如果我们画出“必须先做
此时,如果我们还死板地按照节点编号从
我们迫切需要一种排序方法:把整张图的节点排成一条线性流水线,使得图里的每一条有向边
这张严密服从先后依赖的流水线名单,就叫做拓扑序(Topological Order)。
1. 什么是 DAG?为什么“无环”是核心死穴?
能够排出拓扑序的图,必须是 DAG(Directed Acyclic Graph,有向无环图)。
- 可以分叉,也可以汇合:比如两条互不相干的支路分别推进,最后汇聚到一个终点,这完全合法。拓扑序也不一定唯一,谁先谁后只要不违背依赖即可。
- 但绝对不能有环! 假设出现了环:
。 说:“必须等 做完我才能开始。” 说:“必须等 做完我才能开始。” 说:“必须等 做完我才能开始。”
三人互相等待,陷入死锁,没有任何一个人能充当开工的第一个节点。因此:有向图存在拓扑序的充要条件是它是无环图(DAG)。
二、核心算法:Kahn 算法(剥洋葱式入度消除)
怎样在代码里高效排出这张顺序表?最经典的利器是 Kahn 算法,它的本质就像“剥洋葱”:一层层剥掉没有依赖的节点。
1. 灵魂数组:deg[u](入度)
每个节点的“入度”代表:它当前还有多少个前置任务没有完成。
deg[u] == 0:表示该节点没有任何前置依赖,或者所有前置任务都已经彻底交工!它是绝对自由的,随时可以开工。deg[u] > 0:表示还有债没还清,绝对不能入队,必须继续等待。
2. 算法执行流程
- 起点甄别:扫描全图,把所有初始入度为 0 的节点统统扔进队列。
- 流水线推进:从队列中取出一个节点
(这代表任务 正式完工,加入拓扑序)。 - 依赖解绑:遍历
的所有出边指向的后继节点 (执行 ): - 执行
--deg[v]:后继节点的待办前置任务少了一个! - 如果
--deg[v] == 0:说明的最后一笔前置依赖已被彻底结清,此时立即将 压入队列!
- 执行
- 循环往复,直到队列为空。
3. 手推六点 DAG:紧盯节点 5 的蜕变
我们来看一个极其经典的 6 节点 DAG,包含边:
1 -> 3、2 -> 3、1 -> 4、3 -> 5、4 -> 5、5 -> 6。
每个节点的初始入度为:
deg[1] = 0,deg[2] = 0deg[3] = 2(依赖 1 和 2)deg[4] = 1(依赖 1)deg[5] = 2(同时依赖 3 和 4)deg[6] = 1(依赖 5)
跟踪队列与入度变化:
- 初始状态:
deg[1]=0, deg[2]=0,队列装入{1, 2}。 - 处理节点 1:
- 削减出边后,
deg[3]从 2 降为 1(还不能入队!); deg[4]从 1 降为 0,节点 4 满足条件,入队! 队列变为{2, 4}。
- 削减出边后,
- 处理节点 2:
- 削减出边后,
deg[3]从 1 降为 0,节点 3 满足条件,入队! 队列变为{4, 3}。
- 削减出边后,
- 处理节点 4:
- 扫描到后继节点 5,执行
--deg[5],此时deg[5]从 2 变成了 1。 - 此时千万注意:节点 5 虽然等到了节点 4,但节点 3 的工作还没完成,所以 5 绝对不能入队!
- 扫描到后继节点 5,执行
- 处理节点 3:
- 扫描到后继节点 5,再次执行
--deg[5],deg[5]终于从 1 变成了 0! - 节点 5 的所有前驱(3 和 4)全部处理完毕,节点 5 正式入队!
- 扫描到后继节点 5,再次执行
- 处理节点 5:削减出边,
deg[6]降为 0,节点 6 入队。 - 处理节点 6:结束。
最终生成的一组合法拓扑序为:1, 2, 4, 3, 5, 6。
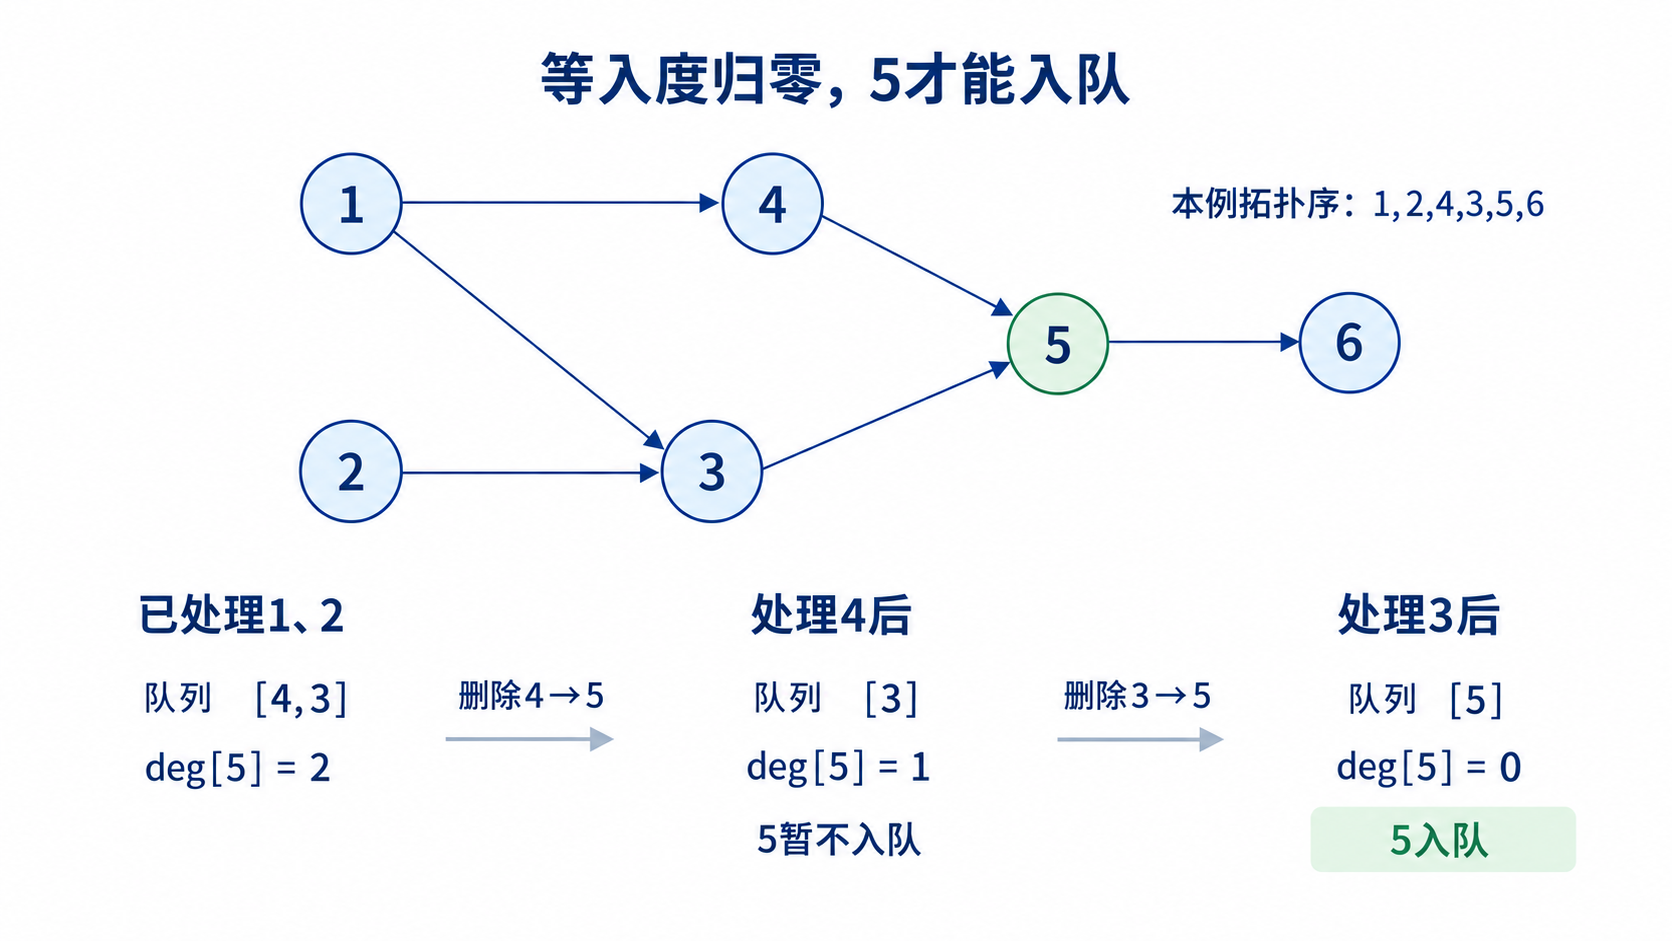
💡 核心警示:
节点 5 必须等待来自 4 和 3 的两记扣减,经历2 -> 1 -> 0的蜕变后才能进队。千万不能看到一条入边被处理就贸然把终点塞进队列!
4. 判环的试金石:队列空了,是成功还是卡死?
当 q.empty() 时,一定意味着排序成功了吗?不一定!
我们用一个计数器 cnt 记录总共从队列中弹出了多少个节点:
- 如果
cnt == n:说明所有点都顺利走完了依赖消除,原图是纯正的 DAG。 - 如果
cnt < n:说明原图中必定存在环!环上的节点因为互相牵制,入度永远不可能降到 0,连同被环卡死的所有后代节点一起,永远无法入队。
// 核心片段:Kahn 算法与拓扑序提取
queue<int> q;
for(int i=1;i<=n;i++){
	if(deg[i]==0) q.push(i);
}

vector<int> ord;
while(!q.empty()){
	int u=q.front();
	q.pop();
	ord.push_back(u);

	for(int i=0;i<node[u].size();i++){
		int v=node[u][i];
		if(--deg[v]==0) q.push(v);
	}
}

// 如果弹出的点不足 n 个,说明图中有环!
if(ord.size()<n){
	// 存在环的异常处理
}
三、拓扑序的降维打击:让 DAG 上的动态规划如履平地
很多同学做一般图上的最短路、最长路或路径计数,第一反应是写 SPFA 或 Dijkstra,甚至乱搜一气。
但在 DAG 上,那些复杂的图论松弛算法通通是“大炮打蚊子”。因为 DAG 天生自带一种至高无上的性质——无后效性!
1. 为什么普通图不能直接递推,而 DAG 可以?
在有环的图上,
但在 DAG 上,只要我们沿着拓扑序从前往后推进:
当节点
从队列弹出时,所有能够到达 的前驱节点,已经在之前全部被处理完毕了!
这就像工地上盖楼:地基(入度为 0)打好了,才浇筑一层;一层彻底凝固硬化了,才浇筑二层……当工人被通知去盖二层时,一层的质量参数和尺寸已经彻底定型,绝对不可能再发生任何变动!
因此,我们不需要任何回溯,直接在拓扑排序出队的同时顺手转移 DP:
- 求路径方案数:各前驱方案累加,
dp[v] = (dp[v] + dp[u]) % MOD; - 求最长路径:各前驱最优值取最大,
dp[v] = max(dp[v], dp[u] + w); - 求最短路径:各前驱最优值取最小,
dp[v] = min(dp[v], dp[u] + w)。
时间复杂度仅为极速的
四、完整程序一:P4017 最大食物链计数
💡 【实战例题 1】洛谷 P4017 最大食物链计数
【问题描述】
给你一张食物网(保证为 DAG),包含种生物和 条捕食关系。若生物 被生物 吃,则连一条有向边 。
处于食物链顶端的是“没有任何捕食者”的最终消费者(出度为 0);处于底端的是“不捕食任何其他生物”的生产者(入度为 0)。
现要求计算:图中共有多少条完整的最大食物链?答案对取模。 【输入格式】
第一行两个整数。
接下来行,每行两个整数 ,表示 被 吃(即边 )。 【输出格式】
一个整数,表示最大食物链的总数对取模后的值。 【数据范围】
, 。
1. 破题盲区与物理意义
千万不要望文生义把“最大食物链”当成“长度最长(节点最多)的链”!
- 题目的定义是:从任意一个生产者(入度为 0)出发,走到任意一个最终消费者(出度为 0)的路径,无论长短,都算一条完整的食物链。
- 即使有一条链长只有 1(比如
直达),只要 1 入度为 0 且 6 出度为 0,它就是一条合法的食物链!
2. 状态设计与转移
- 状态定义:设
f[u]表示从所有合法的起点出发,到达节点的路径总数。 - 初值设定:对于所有初始入度为 0 的生产者,
f[u] = 1(自己作为一个起点,有 1 种初始方案)。其余点均为 0。 - 状态转移:在拓扑排序中,取出
后,遍历出边 : - 终局汇总:最后答案是把所有出度为 0 的节点的
f[u]累加起来。切记不能累加出度不为 0 的中间节点,否则会把未完工的半截链算进去!
3. 完整标程实现
#include<bits/stdc++.h>
#define int long long
using namespace std;
const int N=100005;
const int MOD=80112002;

vector<int> node[N];
int deg[N],out[N],f[N];
int n,m;

void solve(){
	cin>>n>>m;
	for(int i=1;i<=m;i++){
		int u,v;
		cin>>u>>v;
		node[u].push_back(v);
		deg[v]++; // 统计入度
		out[u]++; // 统计出度,用来锁死最终消费者
	}

	queue<int> q;
	for(int i=1;i<=n;i++){
		if(deg[i]==0){
			f[i]=1;     // 生产者初始方案数为 1
			q.push(i);
		}
	}

	int cnt=0;
	while(!q.empty()){
		int u=q.front();
		q.pop();
		cnt++;

		for(int i=0;i<node[u].size();i++){
			int v=node[u][i];
			f[v]=(f[v]+f[u])%MOD; // 沿拓扑序下发方案数
			if(--deg[v]==0){
				q.push(v);
			}
		}
	}

	if(cnt!=n){
		cout<<-1<<'\n'; // 存在环,约定输出-1(原题保证DAG不会触发此分支)
		return;
	}

	// 汇总所有最终消费者(出度为 0)的方案
	int ans=0;
	for(int i=1;i<=n;i++){
		if(out[i]==0){
			ans=(ans+f[i])%MOD;
		}
	}
	cout<<ans<<'\n';
}

signed main(){
	ios::sync_with_stdio(0),cin.tie(0);
	solve();
	return 0;
}
五、完整程序二:P1807 最长路
💡 【实战例题 2】洛谷 P1807 最长路
【问题描述】
给出一个包含个点、 条有向边的带权 DAG。求从节点 到节点 的最长路径长度。若从 出发无法到达 ,则输出 -1。注意:边权可能为负数。【输入格式】
第一行两个整数。
接下来行,每行三个整数 ,表示一条从 到 权值为 的有向边。 【输出格式】
一个整数,表示从到 的最长路径长度;若无法到达输出 -1。【数据范围】
, , 。
1. 为什么 Dijkstra 做不了,而 DAG 拓扑 DP 毫无压力?
普通图求最长路是 NP-Hard 问题,而且如果存在正环,最长路甚至可以无限大。
但本题是 DAG(无环图)!没有环,就绝对不可能发生无限绕圈。即便是负权边,也丝毫不会破坏拓扑序的前后依赖逻辑。
2. 避坑三连斩:考场失分的高频重灾区
坑点一:初值千万不能初始化为 0!
如果全图初始化为 0:
- 若图中有负权边(比如
权值是 ),如果 f[2]初始为 0,转移时取,负代价会被直接吞掉! - 如果存在某些节点根本无法从
到达(比如点 权值是 ),如果点 3 初始设为 0,程序就会误以为能从 3 凭空出发,用 错误更新点 4!
- 物理准则:除了
f[1] = 0,其他所有点全部置为极小值(负无穷-INF),代表目前绝对不可达!
坑点二:初始队列必须加入“全图所有入度为 0 的点”,绝不能只放节点 1!
很多初学者以为“只求 1 到
假设节点 4 依赖节点 1 和无关节点 3(
- 物理准则:
- 拓扑解耦属于全图:所有入度为 0 的节点必须统统进队列,正常剥洋葱消入度;
- DP 状态属于合法路径:只有当
f[u] != -INF时,才允许用它的权值去松弛后继f[v] = max(f[v], f[u] + w)!
坑点三:不可达的终局判断不能写成 f[n] < 0!
因为边权可能是负数,从 1 到
- 物理准则:只有
f[n] == -INF时,才代表真的走不到,此时输出-1;否则直接输出f[n]。
3. 完整标程实现
#include<bits/stdc++.h>
#define int long long
using namespace std;
const int N=100005;
const int INF=1e18;

struct Edge{
	int v,w;
};

vector<Edge> node[N];
int deg[N],f[N];
int n,m;

void solve(){
	cin>>n>>m;
	for(int i=1;i<=m;i++){
		int u,v,w;
		cin>>u>>v>>w;
		node[u].push_back({v,w});
		deg[v]++;
	}

	// 1. 除了起点 1,其余全部标记为负无穷(不可达)
	for(int i=1;i<=n;i++) f[i]=-INF;
	f[1]=0;

	// 2. 所有 0 入度点全部入队,保证整图拓扑推进不卡死
	queue<int> q;
	for(int i=1;i<=n;i++){
		if(deg[i]==0) q.push(i);
	}

	int cnt=0;
	while(!q.empty()){
		int u=q.front();
		q.pop();
		cnt++;

		for(int i=0;i<node[u].size();i++){
			int v=node[u][i].v;
			int w=node[u][i].w;

			// 只有当前驱 u 真实可达时,才允许转移收益
			if(f[u]!=-INF){
				f[v]=max(f[v],f[u]+w);
			}

			// 无论 u 是否可达,度数必须正常削减
			if(--deg[v]==0){
				q.push(v);
			}
		}
	}

	if(cnt!=n){
		cout<<-1<<'\n'; // 存在环,约定输出-1(原题保证DAG不会触发此分支)
		return;
	}

	// 3. 严格比对是否仍为负无穷,不能用 f[n]<0 瞎猜
	if(f[n]==-INF) cout<<-1<<'\n';
	else cout<<f[n]<<'\n';
}

signed main(){
	ios::sync_with_stdio(0),cin.tie(0);
	solve();
	return 0;
}
六、拓扑 DP 的通关心法与调试技巧
写完拓扑 DP,怎样在考场上用最小代价抓出 Bug?记住下面 4 张经典自测手推小图:
- 单向直链测试:
1 -> 2 -> 3 -> 4。检查答案是否能像多米诺骨牌一样顺滑推到末尾。 - 经典菱形测试:
1 -> 2 -> 4,1 -> 3 -> 4。检查汇聚点 4 是否正确汇总了分支 2 和分支 3 的贡献(是相加还是取最大)。 - 独立悬空分支测试:
除了,旁边独立悬挂一条 (权值极大)。检查 3 和 4 是否正确进队消度,同时验证 3 和 4 的非法收益没有污染主分支的答案。 - 环与死锁保护测试:
构造一条小环。检查程序是否能通过 cnt != n警惕出环的存在,而不是死循环或产生越界。
七、拓扑序的唯一性与字典序最小
1. 如何判断拓扑序是否唯一?
在执行 Kahn 算法时,我们的队列就像一个“待办任务等候室”。
如果在运行的任意时刻,队列里的元素个数大于 1,这意味着当前有多个节点同时满足了“前置任务全清”的条件,它们谁先出队都是合法的。
换句话说,在确认整张图是 DAG 的前提下,只要队列长度曾超过 1,拓扑序就不是唯一的;反之,如果队列长度始终保持
回看第二节第 3 小节的六点例子:1, 2, 4, 3, 5, 6 与 1, 2, 3, 4, 5, 6 都是合法拓扑序,开局队列里就同时有 1、2 两个候选点。
2. 字典序最小的拓扑序
当拓扑序不唯一时,题目常常要求输出“字典序最小”的拓扑序:比较两个序列时,找到第一个不同的位置,该位置编号更小的序列更优。这和“先让 1 尽量靠前,再让 2 尽量靠前……”不是同一种要求。
既然队列里同时存在多个合法的候选人,我们只需要把普通的 queue 换成优先队列(小根堆)。每次需要派人出队时,小根堆会自动把当前等候室里编号最小的节点推到最前面。
代码变更片段:
// 普通队列:queue<int> q;
// 替换为小根堆(优先队列):
priority_queue<int, vector<int>, greater<int>> pq;

// 入队操作不变
pq.push(i);

// 出队操作变为 top() 和 pop()
int u = pq.top();
pq.pop();
💡 避坑:小根堆只能保证“每次拿出的可行点编号最小”,也就是正向贪心。如果是像《菜肴制作》那种“让编号小的尽可能靠前(优先照顾小编号)”的限制,直接正向贪心是错的,需要建反图后用大根堆跑拓扑序,最后将结果逆序。
八、顺藤摸瓜:如何在 DP 中恢复最长路路径
前面的最长路模板只算出了“最长能走多远”,但如果题目要求把这条最长路的具体经过了哪些点打印出来呢?
状态转移时我们做的是 f[v] = max(f[v], f[u] + w)。为了知道 v 的分数是从哪来的,我们只需要在 v 成功被 u 更新时,额外找个本子记下来:“v 的上一站是 u”。这个本子就是前驱数组 pre。
关键转移片段:
if(f[u] != -INF && f[u] + w > f[v]) {
    f[v] = f[u] + w;
    pre[v] = u;  // 成功松弛,记录前驱
}
路径恢复片段:
当拓扑 DP 结束后,假设走到终点 n 取得了最大值,我们就可以从 n 开始顺藤摸瓜往回找,直到退回起点。
vector<int> path;
int curr = n;
while(curr != 0) {       // 假设起点 1 的 pre[1] 初始化为 0
    path.push_back(curr);
    curr = pre[curr];
}

// 因为是从终点往回找的,路径是反的,输出前必须翻转
reverse(path.begin(), path.end());

for(int i=0; i<path.size(); i++){
    cout << path[i] << (i == path.size()-1 ? "" : "->");
}
九、DAG 可达性统计与 bitset 压位优化(选学)
先修要求:了解基本的位运算(与、或、非);不熟悉压位操作时,可先看《bitset:批量状态转移与常数优化》。
场景:给定一个 DAG,对于每一个节点,它能顺着有向边走向多少个不同的节点?
这个问题的难点在于去重。假设存在边
1. 集合求并与逆向拓扑序
为了去重,节点
既然
2. bitset 压位优化
如果用 vector 存储集合再去重合并,速度极慢。C++ 提供了神器 std::bitset,它相当于一个极度压缩的布尔数组。每个点用 1 个 bit 表示可达状态,30000 个点只需要大约 3.7 KB。
合并集合的操作,直接退化成了一步极速的二进制“按位或”:f[u] |= f[v]。
3. 完整程序实现
下面这份程序展示了如何利用 Kahn 算法排出的序列进行逆向遍历。这比大费周章地去建立一张有向图的反图要优雅得多。
// 自拟练习:DAG 可达性统计
// 【输入格式】
// 第一行 n, m (1 <= n, m <= 30000)
// 接下来 m 行,每行两个整数 u, v,表示单向边 u -> v
// 【输出格式】
// 输出 n 行,第 i 行表示节点 i 能到达的节点总数(包含自身)
/*
样例输入:
4 4
1 2
1 3
2 4
3 4

样例输出:
4
2
2
1
*/

#include<bits/stdc++.h>
#define int long long
using namespace std;
const int N = 30005;

vector<int> node[N];
int deg[N];

// f[u] 的第 i 位为 1,表示节点 u 可以到达节点 i
// 30005 * 30005 bit 约 107 MiB,提交前先看内存限制
bitset<N> f[N];

void solve(){
	int n, m;
	cin >> n >> m;
	for(int i = 1; i <= m; i++){
		int u, v;
		cin >> u >> v;
		node[u].push_back(v);
		deg[v]++;
	}

	// 初始化:每个点肯定能到达自己
	for(int i = 1; i <= n; i++){
		f[i][i] = 1;
	}

	// Kahn 算法求正常拓扑序
	queue<int> q;
	for(int i = 1; i <= n; i++){
		if(deg[i] == 0) q.push(i);
	}

	vector<int> ord;
	while(!q.empty()){
		int u = q.front();
		q.pop();
		ord.push_back(u);

		for(int i = 0; i < node[u].size(); i++){
			int v = node[u][i];
			if(--deg[v] == 0) q.push(v);
		}
	}

	// 核心:逆着拓扑序倒推(自底向上合并集合)
	// ord 数组里存放的是正向拓扑序,逆序遍历它
	for(int i = n - 1; i >= 0; i--){
		int u = ord[i];
		// 遍历 u 的所有后继节点 v
		for(int j = 0; j < node[u].size(); j++){
			int v = node[u][j];
			// u 的可达集合并上 v 的可达集合
			f[u] |= f[v];
		}
	}

	// count() 函数直接返回 bitset 中 1 的个数
	for(int i = 1; i <= n; i++){
		cout << f[i].count() << '\n';
	}
}

signed main(){
	ios::sync_with_stdio(0), cin.tie(0);
	solve();
	return 0;
}
十、渐进式实战练习题单
第一阶段:肌肉记忆与拓扑基石
- 洛谷 B3644 【模板】拓扑排序 / 家谱树
- 训练指引:纯粹的拓扑排序板子题。建立
deg数组,掌握队列消除入度的基本功。
- 训练指引:纯粹的拓扑排序板子题。建立
- 洛谷 P1113 杂务
- 训练指引:每个任务必须等所有前置任务完成,耗时取所有前驱的最大值加上自身耗时。最纯粹的 DAG 最长路入门。
第二阶段:图上 DP 融合突破
- 洛谷 P4017 最大食物链计数
- 训练指引:反复体会本篇例题 1,抓准“入度为 0 赋初值,出度为 0 累加统计”的边界规范。
- 洛谷 P1807 最长路
- 训练指引:彻底搞懂不可达点
-INF初始化与负权边转移逻辑,做到不看题解一次写对。
- 训练指引:彻底搞懂不可达点
第三阶段:综合变种与反向思维
- 洛谷 P1983 [NOIP2013 普及组] 车站分级
- 训练指引:模型转化神题。停靠的车站等级一定严格大于没停靠的车站,把大小关系转化为有向边拓扑分层。
- 洛谷 P3243 [HNOI2015] 菜肴制作
- 训练指引:要求“让编号小的尽量靠前”。千万不能贪心用小根堆跑正向拓扑排序!需要反向建图 + 大根堆跑拓扑序再逆序输出,是考察拓扑序数学本质的省选经典。